Російські дрони вже використовують системи, які допомагають орієнтуватися за зображеннями місцевості. Про це повідомив Сергій Флеш. За його словами, таку технологію застосовують на кількох типах безпілотників.
У дописі він описав принцип роботи цих систем. Також назвав апарати, на яких їх уже використовують або нещодавно виявили. Окремо автор спрогнозував активний розвиток цього напряму у 2027 році.
Як дрон визначає своє положення
За поясненням Флеша, перед польотом у пам’ять безпілотника завантажують фотографії місцевості. Під час руху камера передає зображення землі. Система порівнює його зі збереженими знімками та використовує цей збіг для орієнтації.
Отже, основа такого підходу — зіставлення двох зображень: завантаженого заздалегідь і отриманого під час польоту. Саме так автор пояснює роботу оптично-навігаційної системи.
Для базової орієнтації, за його словами, підходять навіть зображення земної поверхні з Google.
На яких безпілотниках застосовують технологію
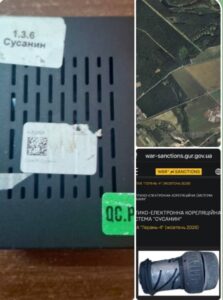
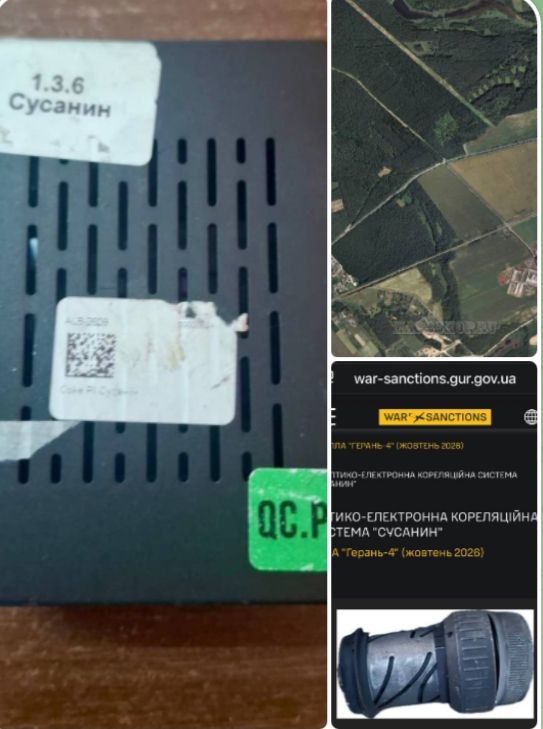
Флеш повідомив, що російська сторона вже використовує такі рішення на малих БПЛА «Молнія», V2U та «Ланцет». Крім того, за його інформацією, аналогічну систему нещодавно виявили на ударних безпілотниках «Герань-4» і «Герань-5».
В останньому випадку він назвав польотний контролер «Сусанін», на основі якого працює система.
Окрему увагу Флеш приділив радіоелектронній боротьбі. Він стверджує, що РЕБ не впливає на дрон, який орієнтується за зображенням місцевості.
За його прогнозом, наступного року такі системи активно розвиватимуть для засобів удару на середні та великі відстані. Серед них він окремо згадав дешеві крилаті ракети.